Лекция №1. Технические средства и основы автоматического регулирования.
Лекция.
Тема: Технические средства и основы автоматического регулирования.
Цель работы: изучить виды систем управления, разобрать что включает в себя автоматическое управление, рассмотреть примеры применения систем автоматизации в строительстве.
Автоматизация строительных машин – это применение технических средств и систем управления, освобождающих человека-оператора от участия в процессах управления работой машины.
Управление любым техническим объектом (машиной, ее частью, комплектом машин, технологическим процессом) состоит из контроля ее фактического состояния и регулирования. В системе автоматического управления(САУ) все процессы выполняются без участия человека по специальным программам.
Автоматический контроль – автоматическое получение информации о состоянии объекта, характере протекания процессов, о наступлении предельных значений их.
Автоматическое регулирование - поддержание постоянства или изменение по требованию некоторой физической величины, характеризующей управляемый процесс (САР).
Классификация систем управления:
1) По характеру алгоритма управления(набору правил, по которым изменяется управляющее воздействие) различают системы управления: 1 – по разомкнутому циклу(без обратной связи); 2 – по замкнутому циклу(с обратной связью); 3 – комбинированные.
2) По назначению различают системы: 1– автоматической стабилизации; 2– программного управления; 3– следящие; 4– самонастраивающиеся.
Автоматическое управление (рис.2,в) предусматривает управление по командам преобразователей или программного механизма. Эта система состоит из двух основных частей: контролирующей I и управляющей II. При таком управлении человек занят только предварительной установкой определенной программы (алгоритма), устранением неполадок по сигналам преобразователей (регулировка и ремонт механизмов), а также пуском машины в работу или ее отключением. Так, в смесительных установках смеси различных марок готовятся каждая по своей технологии. Алгоритм технологического процесса для каждой марки смеси закладывается в память программного механизма, который и управляет последовательностью выполняемых операций от начала и до окончания каждого цикла в течение смены. При этом человек только устанавливает код требуемой программы управления для получения необходимой марки смеси. Запуск в работу и остановка машины при той системе управления осуществляются в определенной последовательности: при пуске электрическая цепь каждого двигателя предыдущего рабочего органа машины может быть включена только после пуска электрической цепи двигателя последующего рабочего органа и наоборот — при отключении машины.
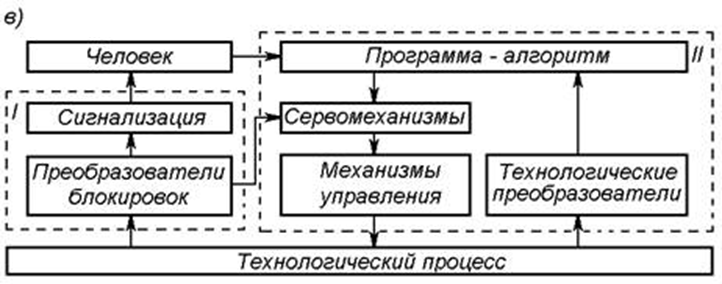
Классификация систем автоматики:
Системы автоматического управления по положению рабочего органа машин разделяют на одно-, двух- и трехканальные. При одноканальных системах управления рабочий орган машины удерживается в заданном положении в одной плоскости: продольной у скреперов и бульдозеров, поперечной у автогрейдеров.
При двухканальных системах управления стабилизация положения рабочего органа обеспечивается одновременно в продольной и поперечной плоскостях.
При трехканальных системах управления, помимо фиксации положения рабочего органа в двух ортогональных вертикальных плоскостях, имеется еще и управление движением машины в плане (ʼʼпо курсуʼʼ).
По характеру алгоритма управления различают системы по разомкнутому и замкнутому (с обратной связью) циклам, а также комбинированные системы. В первом случае в системе отсутствует обратная связь и управление является жестким. В такой системе (рис.3,а) задающий сигнал Х поступает в управляющее устройство УУ, из которого сигнал управляющего воздействия УВ направляется к объекту управления ОУ для получения выходных координат У с учетом возможного воздействия сторонних помех F. При управлении по замкнутому циклу (рис.3,б} в случае отклонения выходного параметра от заданного значения сигнал возвращается объектом управления на управляющее устройство для корректировки, Такие системы работают с изменяемыми структурой и законом управления. Комбинированное управление (рис.3,в) характеризуется начием в системе обратной связи и резервного управляющего устройства, подключаемого параллельно первому через элемент сравнения (анализатор). Установленные на схемах знаки «плюс» и «минус» характеризуют положительные или отрицательные значения задающего воздействия.
Устройства обратной связи объединяют под понятием «регуляторы», которые различают как регуляторы прямого (использующие энергию объекта) и непрямого (требующие дополнительного электроснабжения— усилителя) действия. В зависимости от числа каналов обратной связи различают одноконтурные и многоконтурные системы, и последних всегда более одной замкнутой цепи воздействия.
Рис.3. Системы автоматического управления: а — по разомкнутому циклу;
б — по замкнутому циклу; в ‑ по комбинированной схеме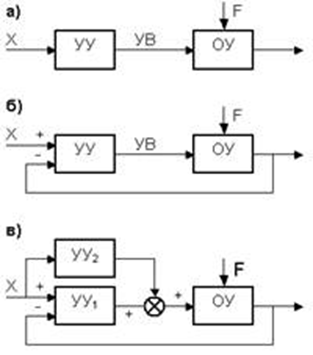
По характеру применяемых сигналов различают непрерывные и дискретные (импульсные, релейные) системы.
По характеру изменения сигналов задатчика системы делят на стабилизирующие, программного управления и следящие. В стабилизирующих системах по поступающим постоянным сигналам выходные параметры поддерживаются практически с постоянными значениями (например, стабилизация температуры двигателя). В системах программного управления сигналы из задающего устройства меняются по заранее установленным законам и выходные параметры также изменяются во времени и пространстве. В следящих системах значения заранее неизвестны и из блока задающего устройства поступают случайно изменяющиеся сигналы, измеряемые соответствующими датчиками. Эти системы, в свою очередь, делятся на автономные, копирные и комбинированные.
По количеству выходных параметров различают одномерные и многомерные системы.
По расположению измерительных и сигнальных устройств относительно управляемого объекта и по его расположению относительно пульта автоматические контроль и управление разделяют на местные и дистанционные. Местный контроль и управление наибольшее распространение получили в передвижных, в том числе в строительных машинах. Дистанционный контроль и управлениеиспользуют при одновременной работе с несколькими машинами или для приближения его к месту выполнения технологических операций рабочим органом машины. При этом значительно увеличивается роль каналов связи, осуществляющих передачу сигналов на расстояние. В качестве каналов связи используются механические, гидравлические, пневматические, электрические и комбинированные (смешанные) передачи.
По числу контролируемых величин различают единичный и множественный автоматический контроль, в одном из которых осуществляется контроль только одного параметра рабочего процесса и. только в одном месте, а во втором — контроль нескольких параметров или одного параметра в нескольких местах при выполнении определенного технологического процесса. Множественный контроль, в свою очередь, делится на параллельный, последовательный и смешанный, представляющий сочетание из двух основных. При параллельном контроле используется необходимое количество каналов, обеспечивающих контроль всех измеряемых параметров во всех местах их расположения. Последовательный контроль позволяет получить информацию от нескольких датчиков к одному сигнальному преобразователю или же датчик, имеет возможность перемещаться поочередно к различным местам получения информации.
Какие же машины и механизмы в строительстве подлежат автоматизации?
Это самоходные стреловые краны, гидравлические экскаваторы, землеройно-транспортные и дорожные машины.
Рассмотрим основные разработки, внедренные в строительные и дорожные машины и оборудование.
Автоматическое управление перемещением, взвешиванием, перемешиванием, контролем за работой и порционной выдачей материалов в асфальто- и цементосмесительных установках всех типов и назначений осуществляется системой ʼʼАКА-Бетонʼʼ.
Автоматизация контроля безопасности работы различных кранов и погрузчиков, ограничения их грузоподъемности, применения дистанционного и автоматического управления осуществляется системой ʼʼАКА-Кранʼʼ.
Автоматизация саморегулирования рабочих органов, элементов 'управления и контроля аэродромных, мелиоративных и дорожно-строительных машин при возведении земляного полотна и устройстве дорожных покрытий в части обеспечения ровности взлетной полосы, траншеи, дороги и покрытий, требуемых поперечного и продольного уклонов, толщины и плотности укладываемого материала осуществляется системой ʼʼАКА-Дормашʼʼ.
В комплекте аппаратуры используют следующие автономные системы управления:
- маятниковые датчики, установленные на борту машины, для контроля положения рабочего органа;
- копирные системы, обеспечивающие контроль положения по внешнему копиру - проволоке (тросу), бордюру, колесу, лыже, поверхности готового покрытия, радио- и световому лучу и т. п.;
- комбинированные системы, в которых контроль углового положения осуществляется автономными датчиками, а определение положения по высоте - копиром.
3. Закрепление темы.
вопросы :
1) Что такое автоматизация строительных машин?
2) Что такое автоматический контроль?
3) Что такое автоматическое регулирование?
4) По каким признакам классифицируют систему автоматики?
5) Классификация систем управления?